
基於光學模型的自動對焦研究獲 ICCV 2025 會議接收
2025年6月26日
研究問題
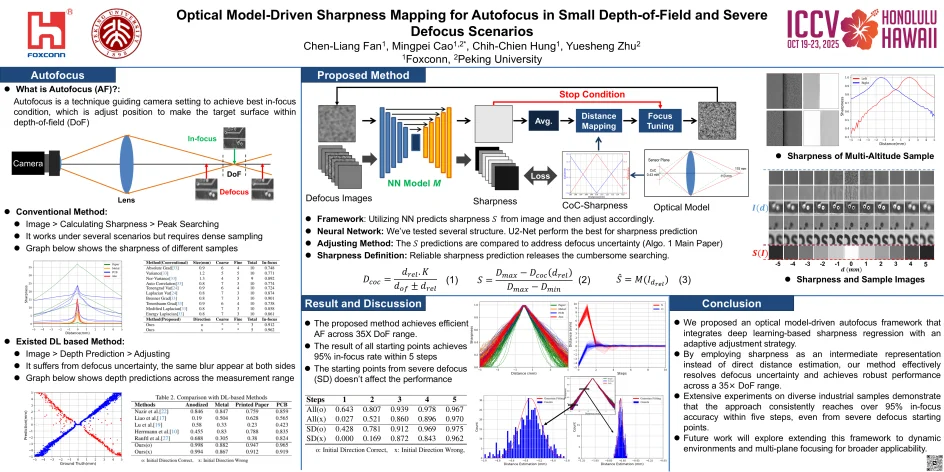
小景深成像系統的清晰成像範圍有限,對焦點位置的偏差較為敏感。當影像處於嚴重失焦狀態時,結構與紋理資訊會被進一步減弱,因此焦點調整也更難獲得可靠依據。 傳統方法通常依賴反覆取樣與搜尋,而直接預測離焦距離的學習方法又面臨焦平面兩側模糊表徵相似而造成無法判定方向的問題。如何減少搜尋需求,並在較大的失焦範圍內可靠對焦,是本文研究嘗試解決的核心問題。
方法概述
我們提出了一種基於光學模型驅動的銳度映射自動對焦方法,將影像銳度預測與成像系統的物理關係相結合。 該方法透過神經網路估計失焦影像的銳度,再利用光學模型建立銳度與離焦距離之間的聯繫,指導後續焦點調整。
因此方法的創新點在於以銳度作為連接影像觀測與對焦動作的中間表徵,將影像特徵的預測能力與光學模型的物理約束結合起來,以此指導焦距調整的搜尋空間。
核心效果
在論文所測試的多種工業樣本上,我們提出的方法涵蓋了約 35 倍景深的對焦範圍,這實現了目前的 SOTA 效果,並且我們在五步調整內達到超過 95% 的合焦率。 實驗涵蓋從嚴重散焦位置開始的情況,表明該方法能夠在較大的初始離焦範圍內,透過有限次數(小於 5 次)的調整實現有效對焦。
總結
這項研究圍繞小景深與嚴重散焦條件下的對焦需求,將光學模型與影像學習方法得到的銳度資訊相結合,為精密成像和工業視覺中的自動對焦提供了具有實踐價值的方法。
相關研究成果已被 IEEE/CVF International Conference on Computer Vision(ICCV 2025)接收,論文全文見:Optical Model-Driven Sharpness Mapping for Autofocus in Small Depth-of-Field and Severe Defocus Scenarios。